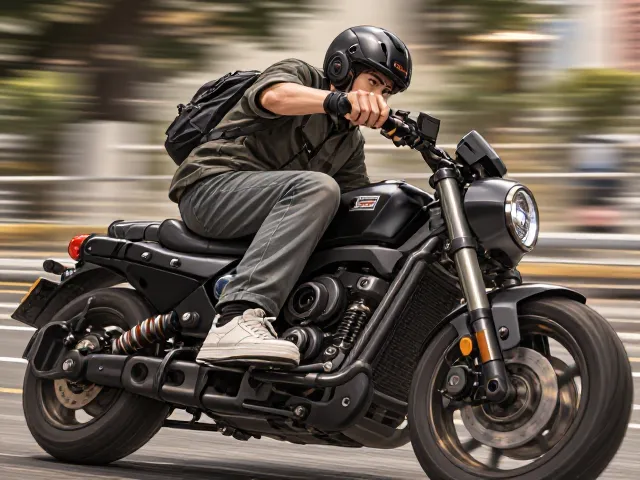
理解避震器在电动摩托车动态中的核心作用
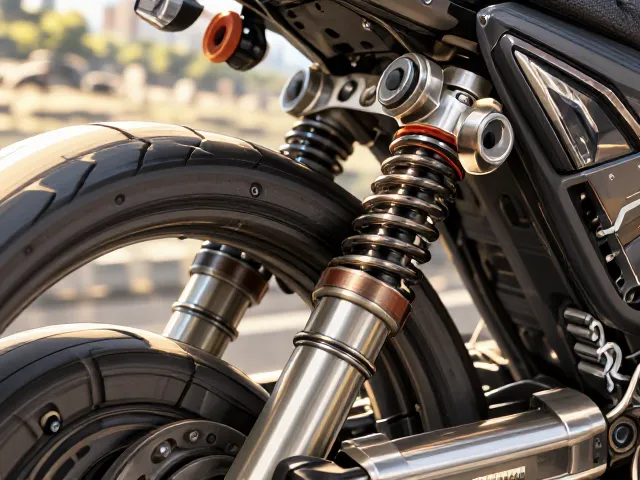
电动摩托车的悬挂系统直接决定了车辆在复杂路况下的反馈机制,其核心逻辑在于管理弹簧与阻尼对路面冲击的过滤与吸收。由于电动平台通常配备较重的电池组,整车重心分布与传统燃油车存在显著差异,这使得悬挂系统在应对加速、制动和过弯时的姿态控制显得尤为重要。调校避震器并非简单地调整软硬,而是通过改变液压阻尼的阻力特性,平衡车身姿态与轮胎贴地性,从而在操控精准度与行驶舒适性之间寻找最佳平衡点。
不当的悬挂设定会导致轮胎无法始终贴合地面,进而引发抓地力流失或舒适性下降。过软的悬挂会在激烈驾驶时导致车身晃动剧烈,增加转向延迟;而过硬的悬挂则会将路面每一处细微颠簸直接传递至车架和骑手,长期驾驶易产生疲劳感。因此,科学的调校逻辑需要基于车辆的使用场景,明确是在追求赛道级的极限操控,还是日常通勤中的滤震表现,以此为基础对预载、压缩阻尼和回弹阻尼进行精细化微调。
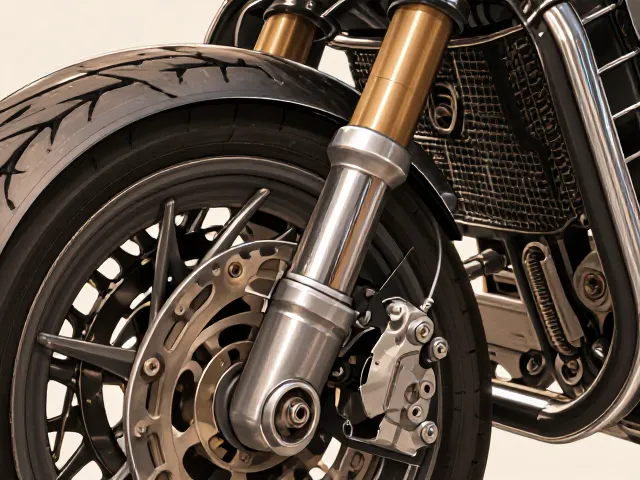
预载调节:应对负载与重心的基础设定
预载是指弹簧在受到外部载荷之前,预先施加的压缩力,它决定了悬挂系统的初始高度和刚度基准。对于电动摩托车而言,由于电池重量较大,空车状态下悬挂往往显得过于紧绷,导致轮胎接地面积不足。通过旋转预载调节环,可以改变弹簧的初始压缩状态,从而降低空车时的悬挂高度,使轮胎在静态下保持更合理的接地形态。这一步骤是所有后续阻尼调整的前提,若预载设置不当,后续的阻尼调节将失去参考基准。
在实际操作中,预载的调整需根据骑手体重及是否携带乘客进行动态变化。增加预载可以提升车身高度,防止在重载或激烈驾驶时触底;减少预载则能降低重心,提升弯道中的灵活性。调整过程中,需观察车辆静止状态下的离地间隙,确保前后悬挂高度符合车辆设计规范,避免因高度过低引发磕碰或因过高导致操控发飘。精准的预载设定能让悬挂在静态和动态负载下保持预期的几何结构,为阻尼系统提供稳定的工作环境。
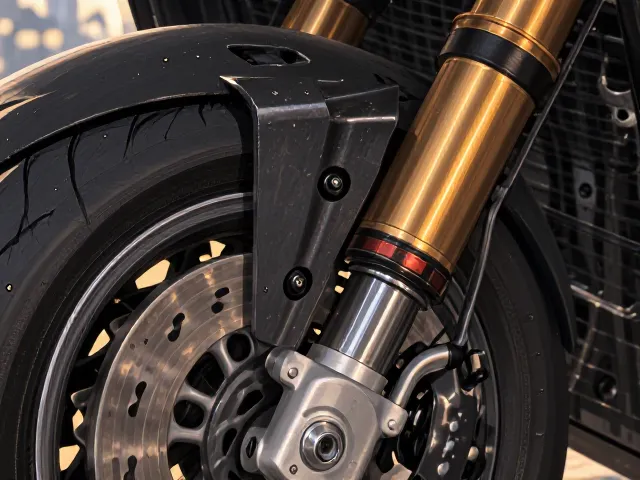
压缩阻尼:管理冲击与加速姿态的关键
压缩阻尼控制避震器在受到路面冲击或车身下沉时的阻力大小,直接影响车辆对颠簸的过滤能力和加速时的姿态控制。在电动摩托车加速过程中,后悬挂会因扭矩作用向后伸展,合适的压缩阻尼能抑制过快的下沉速度,保持车身平稳,提升起步和加速时的稳定性。面对连续减速带或坑洼路面,适度的压缩阻尼能吸收冲击能量,防止车轮因剧烈跳动而失去抓地力,从而提升行驶的连贯性。
过高的压缩阻尼会使悬挂显得僵硬,像撞上一堵墙般将冲击力反弹,导致轮胎短暂离地;过低的压缩阻尼则会让悬挂在冲击下迅速到底,产生沉闷的撞击声并可能损坏悬挂部件。调校时需结合具体路况,在城市柏油路面可适当增加阻尼以提升支撑性,而在碎石或破损路面则需适当降低阻尼以增强贴地性。通过微调压缩阻尼旋钮,观察车辆在通过障碍时的车身起伏频率,找到那种既能迅速恢复姿态又能有效过滤冲击的折中点。
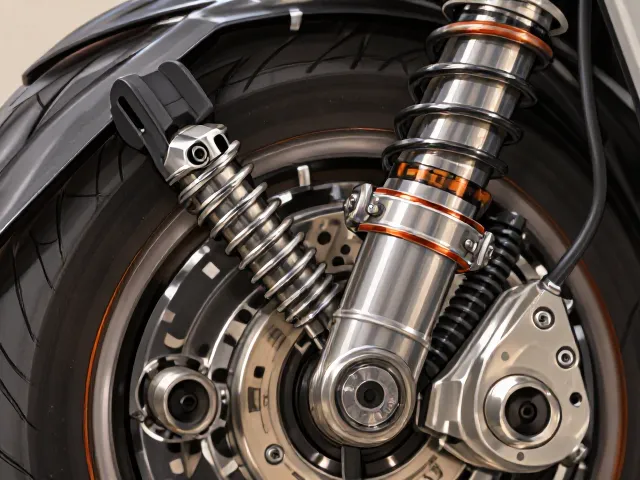
回弹阻尼:控制车身姿态恢复的节奏
回弹阻尼负责控制避震器被压缩后回位的速度,它影响着车辆在冲击后如何恢复平衡以及轮胎何时重新接触地面。良好的回弹阻尼管理能防止车身在过弯或颠簸后出现多余的晃动,确保轮胎迅速回位并保持对地面的压力。在电动摩托车高速过弯时,如果回弹阻尼过大,悬挂回位缓慢会导致车身姿态持续偏移,影响转向响应;如果回弹阻尼过小,悬挂会像弹簧床一样反复弹跳,造成车辆不稳定和操控模糊。
调校回弹阻尼时,需重点感受车辆在通过连续弯道或波浪形路面时的车身动态。理想的状态是车身在每次冲击后能迅速且平稳地稳定下来,没有多余的起伏。可以通过逐步调整回弹阻尼旋钮,观察车辆在出弯时的循迹性,若感觉车尾摆动频繁,可适当增加回弹阻尼以抑制多余运动;若感觉车身拖沓、响应迟钝,则需减少阻尼以提升灵活性。精准的回弹阻尼设定能让电动摩托车在动态变化中保持从容,提升驾驶信心。
实战场景下的阻尼微调策略
不同驾驶场景对悬挂的需求存在显著差异,赛道驾驶或激烈山路骑行需要更硬的悬挂设定以提升支撑性和转向响应。在这种高负载场景下,适当增加压缩和回弹阻尼,能够抑制车身侧倾和俯仰,使车辆严格遵循驾驶者的转向指令。此时,轮胎的抓地力转化为过弯速度,悬挂的稳定性决定了极限操控的上限。调校时需密切关注轮胎温度和磨损情况,确保悬挂设定能维持轮胎在最佳工作区间。
日常城市通勤或长途旅行则更侧重于舒适性与稳定性,较软的悬挂设定能有效过滤路面细碎颠簸,降低骑手疲劳感。在低速挪车或拥堵路段,适度的软感能让车辆更跟脚,提升操控便利性。此外,湿滑路面或雨天驾驶时,过硬的悬挂可能导致轮胎抓地力突变,引发打滑,因此建议保持中等偏软的设定,以增强轮胎对路面的适应能力。根据实际路况灵活调整阻尼,是提升电动摩托车全场景驾驶体验的有效手段。