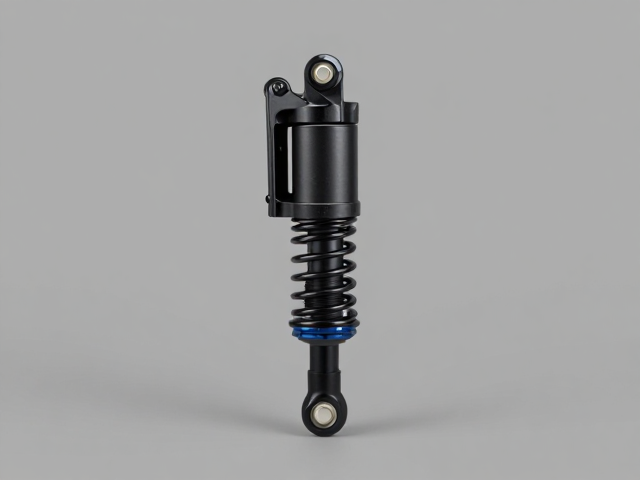
升降器与后减震下座升级的机械原理
摩托车悬挂系统的几何结构直接决定了车辆在地面接触时的力学反馈,其中后减震下座的位置变化会显著改变摇臂角度与后轮跳动轨迹。通过引入升降器组件,可以微调后悬挂的预载空间或初始高度,进而影响车身重心的分布状态。这种机械层面的调整并非简单的垫高或降低,而是通过改变连接点的相对位置,优化悬挂行程中的阻尼响应曲线,使车辆在起步、加速或制动时能更平稳地吸收路面冲击。
后减震下座的升级通常伴随着连接强度的提升以及运动间隙的减小。原厂部件受限于成本与通用性,往往在长期高负荷工况下出现金属疲劳或衬套老化,导致动态响应迟滞。更换为经过强化处理或重新设计几何结构的下座组件,能够减少悬挂系统在压缩与回弹过程中的能量损耗,让车轮更跟随地面起伏。这种物理结构的改良,为后续骑行姿态的调整提供了更稳固的硬件基础,使得车身在动态变化中保持更高的可预测性。
骑行姿态的优化与人体工学反馈
当悬挂几何结构经过调整后,车手的坐姿重心会发生微妙但关键的变化。降低后轮高度或改变后叉角度,通常会使车身整体姿态略微前倾,这有助于车手在弯道中更自然地利用体重压弯,同时减少高速巡航时手臂和肩部的悬空受力。这种姿态上的微调,使得人体与车辆的贴合度更高,减少了因悬挂不稳定带来的被动晃动,让驾驶员在长距离行驶中降低肌肉疲劳感。
骑行姿态的改变也体现在视线引导与操控直觉上。更稳定的后部支撑让车手在过弯时能更清晰地感知后轮的抓地力状态,从而提前做出微调动作。这种人机交互的流畅性,源于悬挂系统对路面信息的更精准传递。当车身姿态不再因为悬挂行程的突兀变化而频繁波动,驾驶员的注意力可以更集中在路况预判与线路选择上,而非被动应对车辆的不稳定姿态,从而在心理上建立起更强的掌控感。
操控舒适度与动态稳定性的提升
操控舒适度的核心在于车辆对驾驶员意图的跟随意以及对路面干扰的过滤能力。升降器与后减震下座的协同升级,优化了后轮在遇到坑洼或减速带时的响应逻辑。原本可能出现的生硬撞击感或过度弹跳,在经过几何优化后,转化为更线性、柔和的压缩与回弹过程。这种变化使得车辆在复杂路况下的行驶质感更加厚重且连贯,减少了颠簸传递至车架和人体的高频振动。
在弯道操控中,升级后的悬挂几何有助于保持更稳定的外倾角变化。当车辆倾斜入弯时,后悬挂能提供更可预期的支撑力,减少因后轮侧向力导致的车尾摆动。这种稳定性不仅提升了过弯的信心,也降低了因修正方向而消耗的精力。车辆在动态过程中的行为更加跟手,减少了驾驶员需要频繁调整身体姿态来平衡车辆的情况,使得每一次转向输入都能转化为清晰、直接的路面反馈,从而在整体上提升驾驶的愉悦感与舒适度。